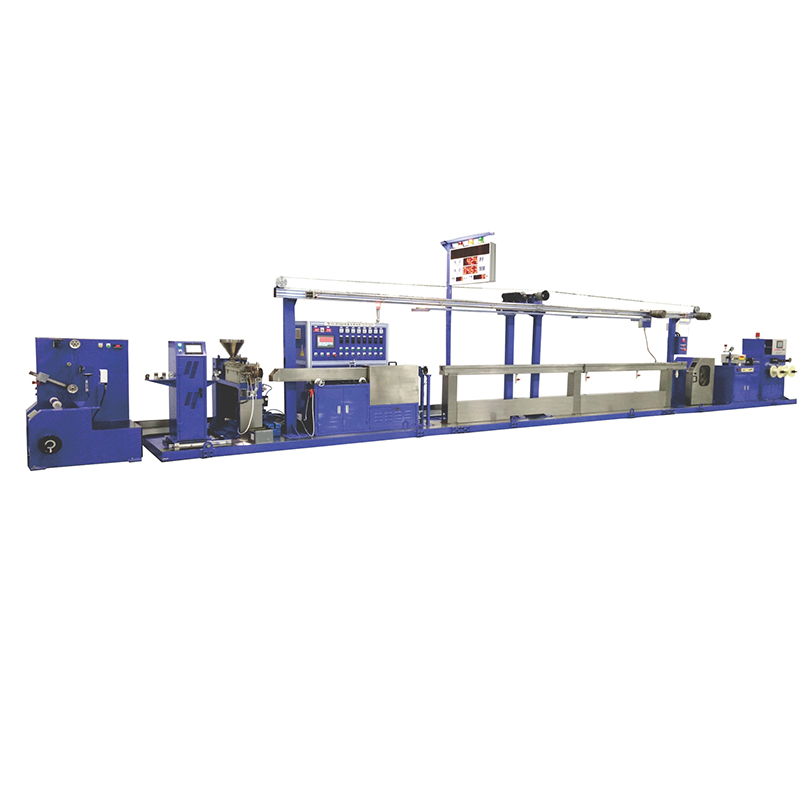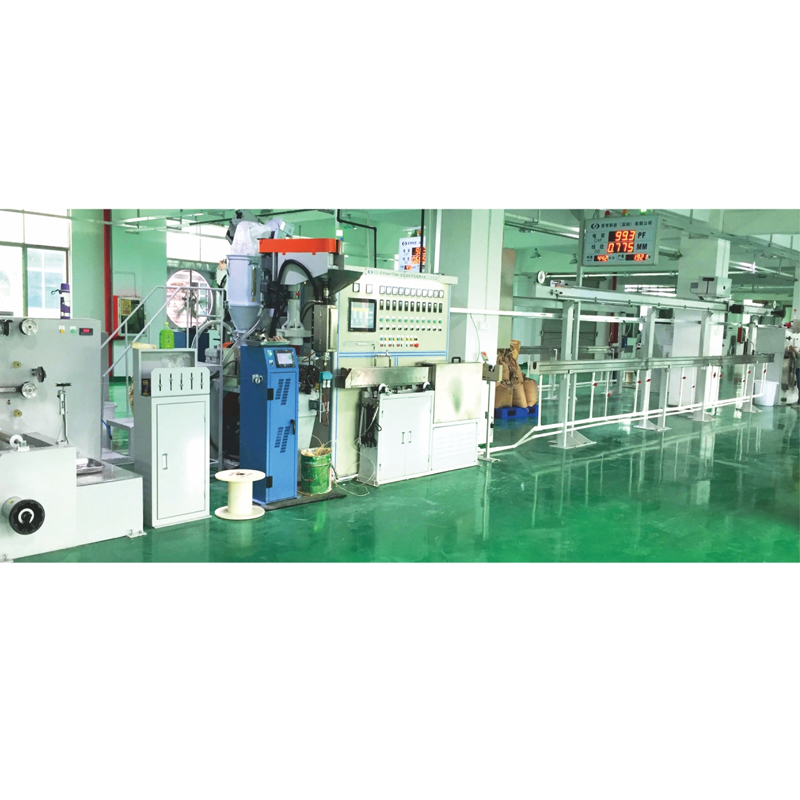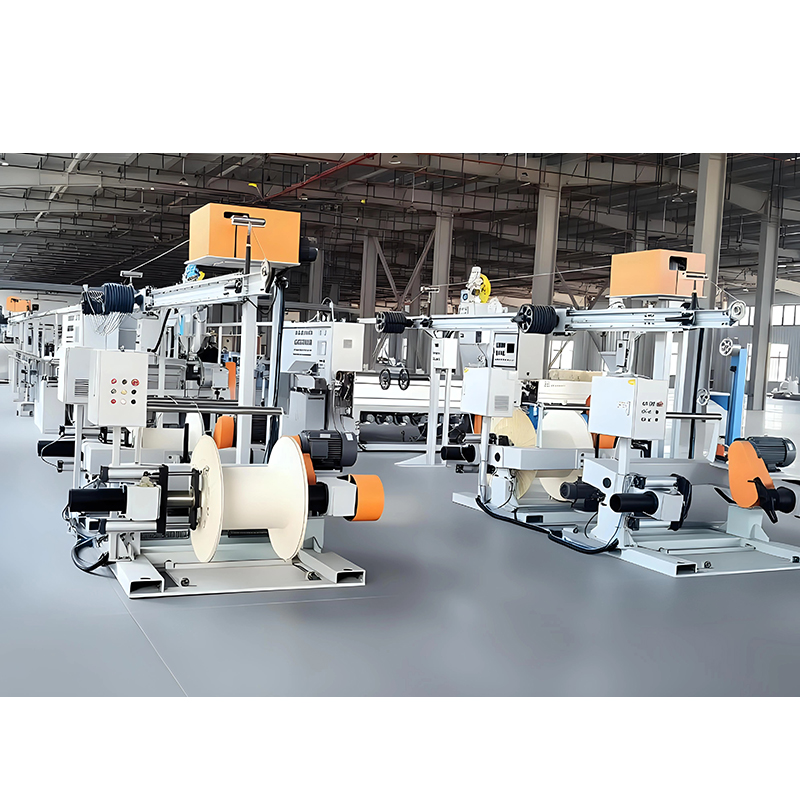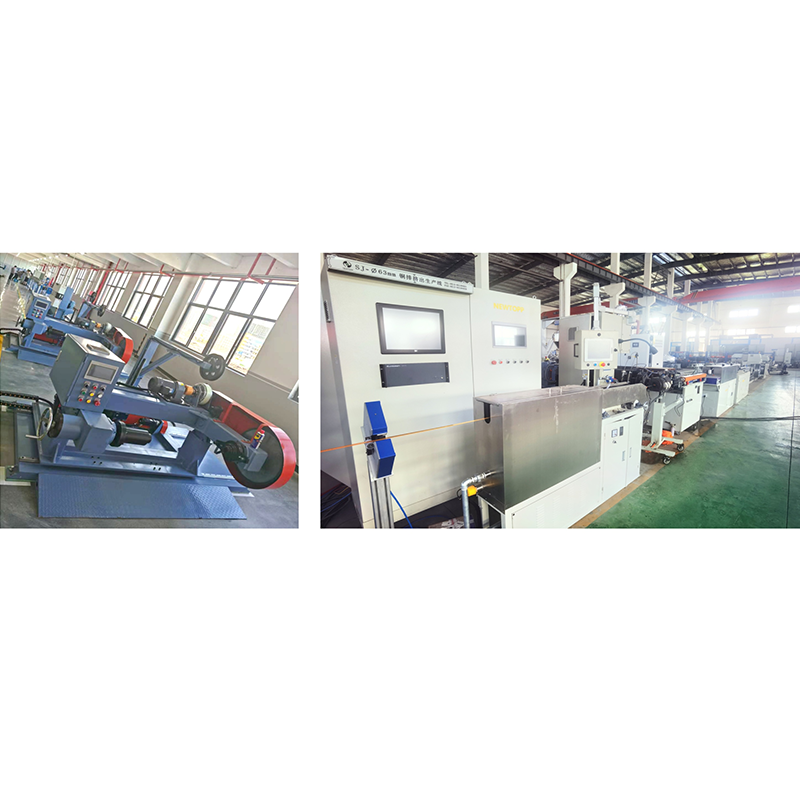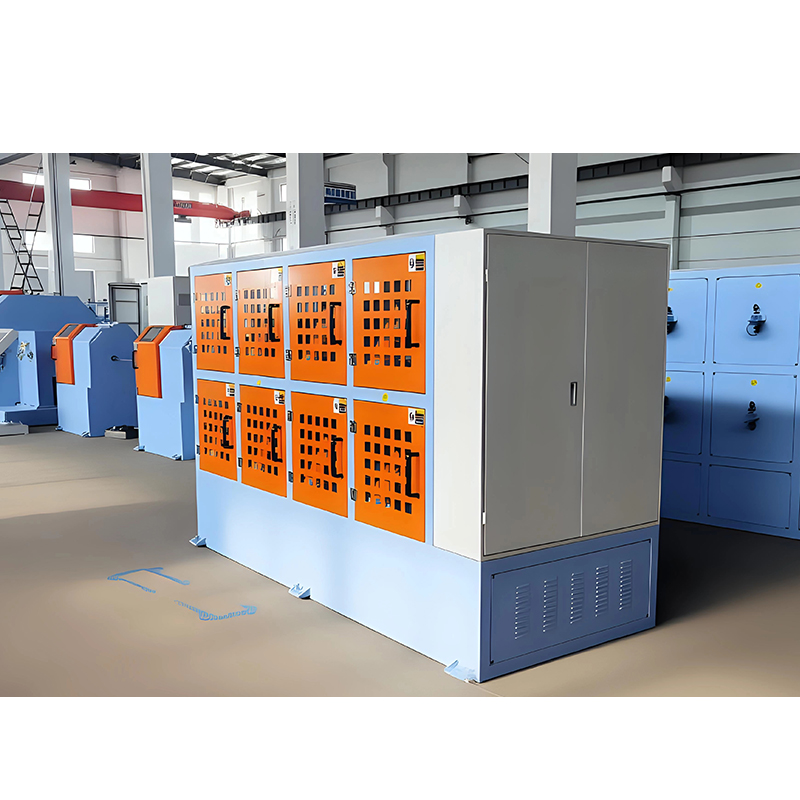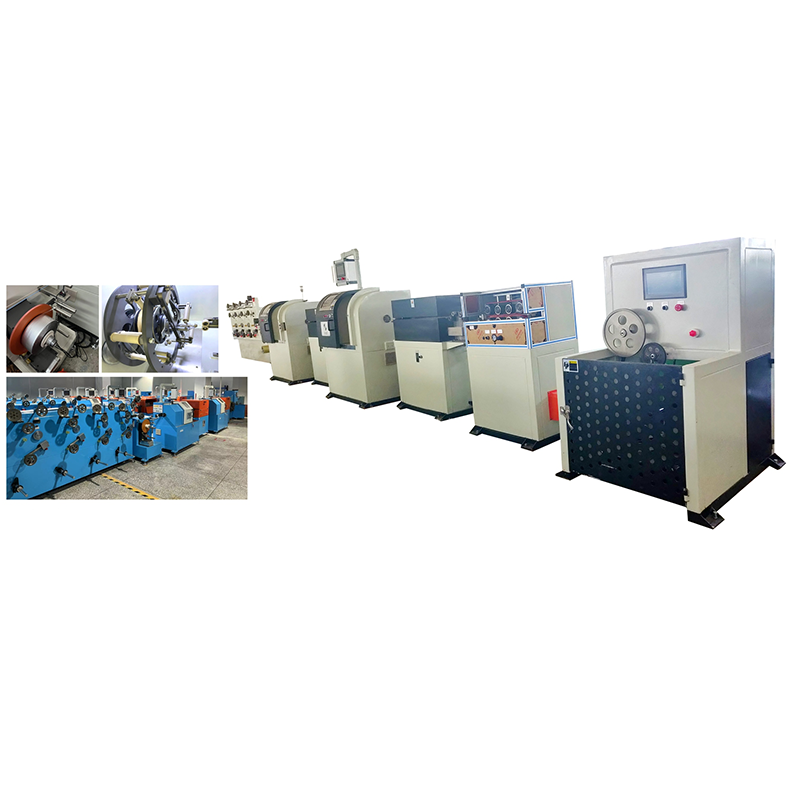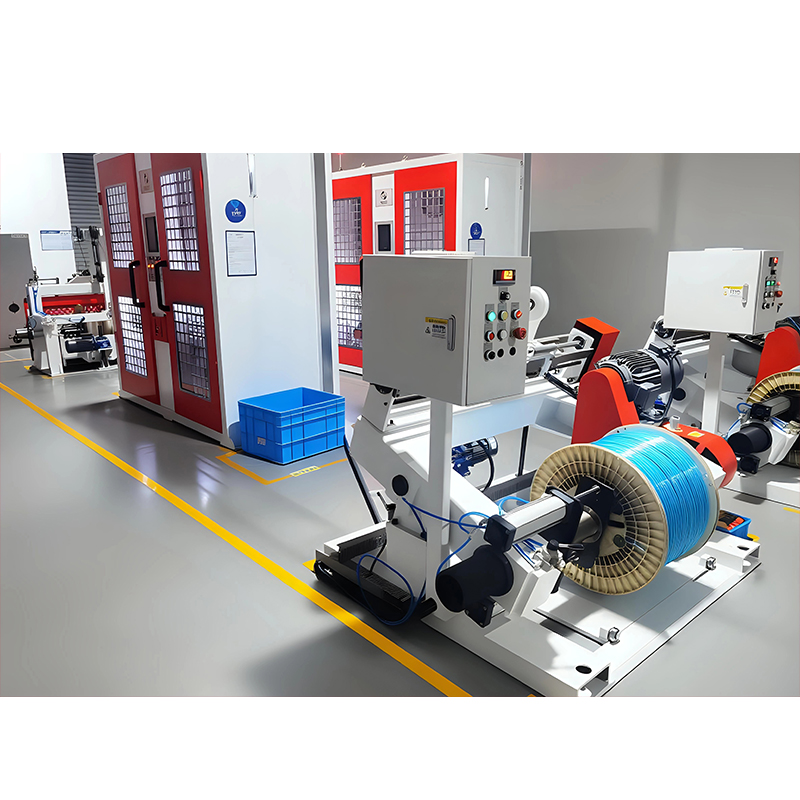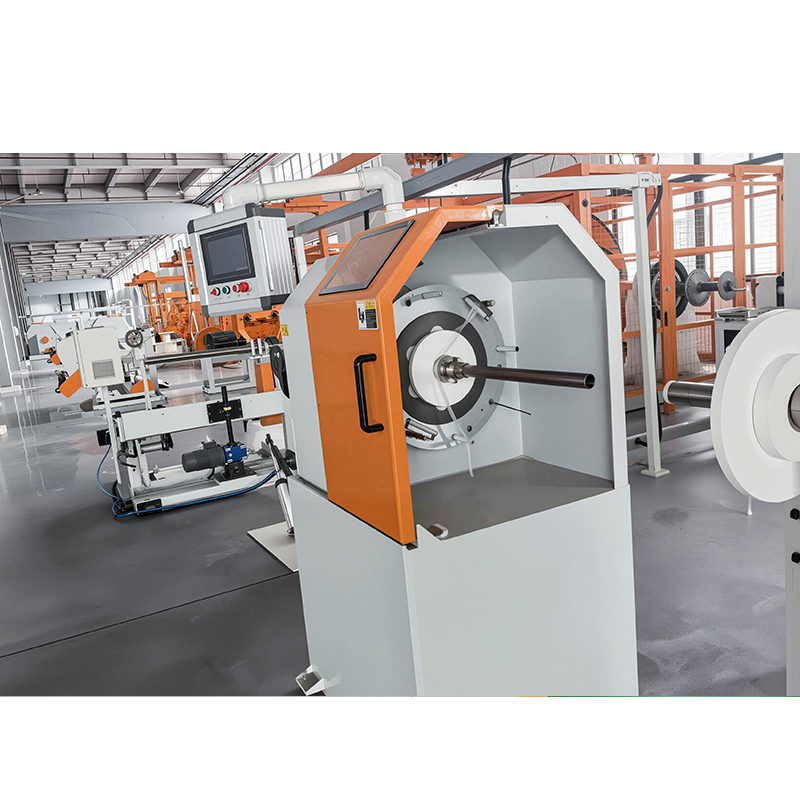




ロボットケーブル撚り線機は、リールの装填、張力制御、プロセス監視を自動化しながら、単線を撚ってケーブル導体にする、プログラム可能なサーボ制御の撚り線システムです。データ ケーブル、ロボット ケーブル、または自動車の配線を配線する場合、手動で手入れするストランダーからロボット プラットフォームに切り替えることが、導体の一貫性を向上させ、1 キロメートルあたりの人件費を削減する最も直接的な方法です。このガイドでは、撚線機における「ロボット」の意味、測定可能なメリット、比較すべき仕様、回避すべき購入リスクについて説明します。
ロボットケーブル撚線機とは何ですか?
ロボットケーブル撚り線機は、自動化されたリールハンドリング、閉ループ張力制御、デジタルレシピ管理を備えた従来の撚り線プラットフォームであるため、1 人のオペレータが 1 台の機械を管理するのではなく、複数のラインを監督できます。
「ロボット」とは必ずしもロボット アームを意味するわけではありません。ケーブル プラントでは、ロボット化は通常、次の 3 つのサブシステムに現れます。
- ボビンの自動ロードおよびアンロード。多くの場合、空のリールを保管場所から引き出してクリールに配置するロボット アームまたはシャトルが使用されます。
- ロードセルを通じてワイヤーの張力を読み取り、リアルタイムで制動力を調整するサーボ駆動のペイオフ制御。
- 各ケーブル設計の正確なパラメータを数秒で呼び出すデジタル配線長と速度のプリセット。
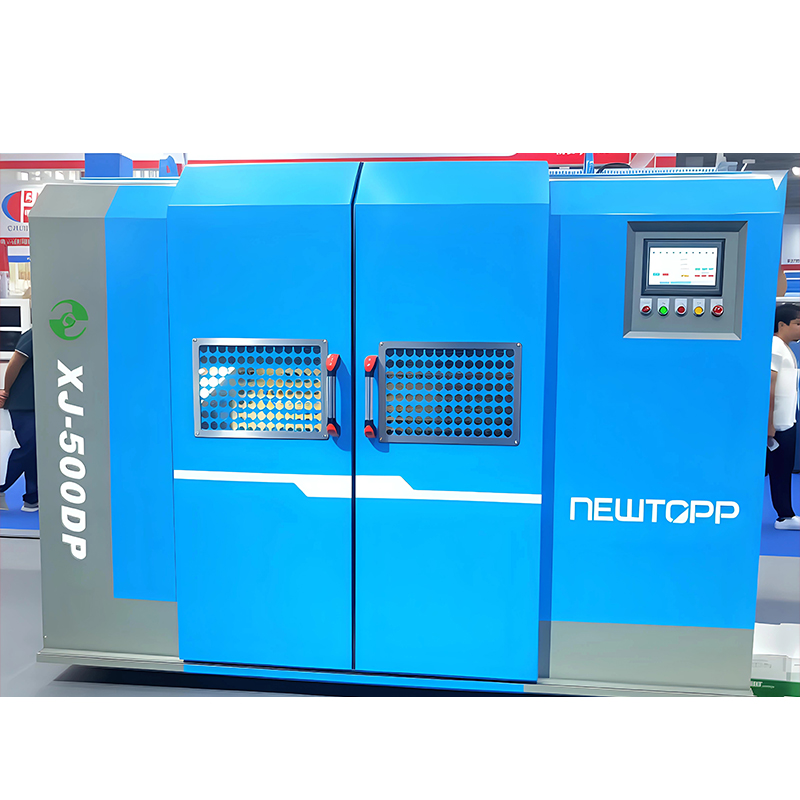
1250 ダブルボウ撚り機のような機械は、この傾向を反映しています。高い弓速度で安定した撚りを維持しながら、制御システムがボビン重量の変化を補償するため、運転終了時のずさんな撚り線が防止されます。
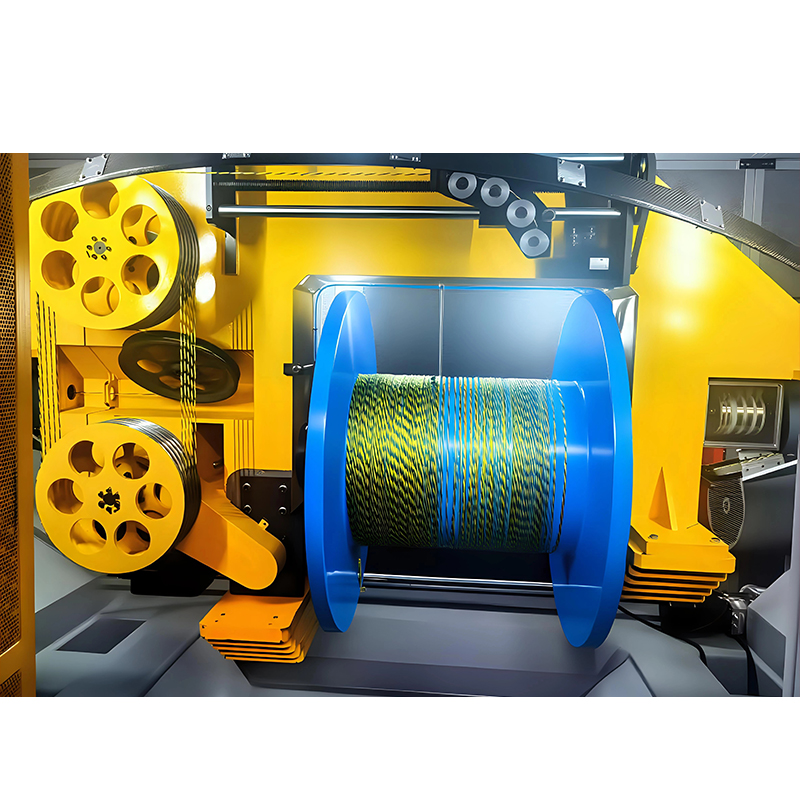 高速ケーブル撚り用 1250 ダブルボウ撚線機 この機械は、ボビン重量の変化を自動的に補正しながら、高い弓速度でも安定した撚りを維持し、走行の終わり近くでの緩んだ撚りを防ぎます。デュアルボウ設計により、複数のストランド間の張力のバランスが取れ、効率的なケーブル製造のための信頼できる選択肢となります。 製品を見る→
マシンタイプのより広範な比較については、「 ケーブル撚り機の総合ガイド .
ケーブルメーカーがロボット座礁に移行する理由
主な推進力は経済的です。ロボットによる座礁により、オペレーターに依存した判断がソフトウェア制御の精度に変換され、初回通過の歩留まりが向上し、1 人の作業者が複数の機械を同時に実行できるようになります。
自動化後に工場管理者が通常目にする目に見えるメリットは次のとおりです。
| メトリック | 手動撚り線 | ロボット座礁 |
|---|---|---|
| 張力の変化 | ±5~8% | ±2~3% |
| リール交換時期 | 15~20分 | 3分未満 |
| 1 行あたりの演算子 | 1行に1つ | 3 ~ 4 行に 1 つ |
| ファーストパス利回り | 92~97% | 98~99% |
| バッチトレーサビリティ | 紙の記録 | デジタルログ |
これらの数字以外にも、よりソフトな利益も重要です。つまり、断線によるスクラップの減少、新しいケーブル設計の認定の迅速化、シフト間の張力ドリフトによる繰り返し注文の減少などです。
ロボットによるストランディングと従来のストランディング: 製造現場で何が変わるのか
実際には、スイッチは 3 つのことを変更します。それは、誰がマシンと対話するか、マシンがワイヤ張力の変化にどのように反応するか、そしてプロセスがどのくらいの量のデータを残すかです。
| アスペクト | 従来のストランダー | ロボット座礁者 |
|---|---|---|
| 層長の変更 | 手動ギアまたはダイヤル | デジタル入力、保存されたレシピ |
| 張力制御 | 感覚で設定できるメカニカルブレーキ | ロードセルフィードバック付きサーボブレーキ |
| 断線対応 | 1、2 ラップ後に停止します | 警報位置による即時停止 |
| リールの取り扱い | 手動ホイストまたは台車 | ロボットアームまたは自動台車 |
| データ出力 | まれに記録される | OEE、張力傾向、アラーム履歴 |
実際の効果としては、オペレーターが気づく前にロボット機械が小さな外乱から回復し、長時間の生産稼働が許容範囲内に保たれることです。
購入前に評価すべき主な仕様
ロボット撚り機がお客様の製品構成に対して利益をもたらすかどうかは、撚り長さの範囲、ボビン数、ワイヤ直径の範囲、巻き取り能力、張力の精度という 5 つの数値によって決まります。
- レイ長範囲 — 汎用機械では通常 20 ~ 150 mm。下限が最も細かいピッチのデータ ケーブル設計に適合することを確認してください。
- ボビン数 — 6、12、18、または 24 スピンドルによって、導体の最大断面積と素線の形状が決まります。
- ワイヤー直径の範囲 - 約 0.2 ~ 2.0 mm が一般的です。細いマグネットワイヤを加工する場合は、製品サンプルで下限値を確認してください。
- 巻取りドラム容量 — 一般的な注文の長さと床面積に一致する必要があります。
- 張力精度 — ロードセルベースの閉ループ制御を要求し、必要な許容誤差をグラムまたはニュートンで指定します。
3 つの購入リスクに注意が必要です。まず、パンフレットの速度は通常、負荷のないリールで測定されます。完全にロードされたパフォーマンス データを要求します。第 2 に、切り替え時間は、オペレータと独自の回線でテストした場合にのみ意味があります。第三に、「ロボット」の範囲はサプライヤーによって異なるため、リール交換のみを対象とするのか、それとも自動断線修理も対象とするのかを確認してください。
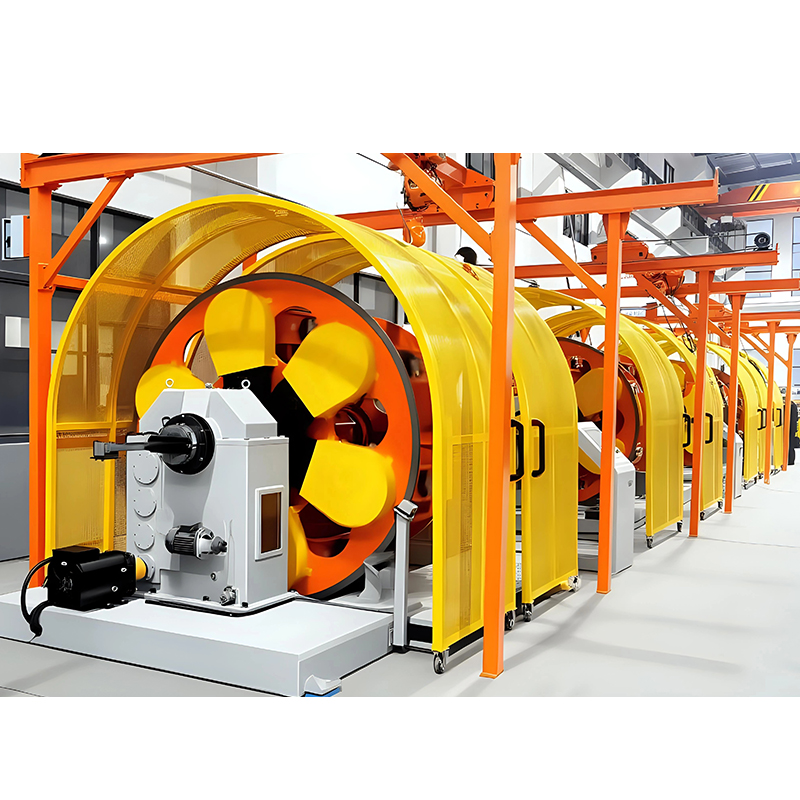 精密多心ケーブル用プラネタリー式撚線機 一般的な購入リスクを検討した結果、この機械は残留トルクを最小限に抑え、自動張力監視をサポートする遊星運動で際立っています。柔軟な配線制御と一貫したパフォーマンスを提供しながら、パワー導体と精密制御導体を混合する生産者に適しています。 製品を見る→
生産にパワー導体と精密制御導体が混在している場合、遊星型撚線機は柔軟な敷設制御を提供し、最新のビルドでも自動張力監視を可能にします。
ロボット座礁から最も恩恵を受けるアプリケーション
最大の収益は、最高速度よりも一貫性とトレーサビリティが重要な、高屈曲ロボット ケーブル、データ ケーブル、自動車用ハーネス ワイヤの長期にわたる繰り返し注文を実行する工場から得られます。
- 高屈曲ロボット ケーブル: 連続的な曲げによる導体の早期破損を避けるために、何百もの細い銅のより線に均等な張力が必要です。
- 産業用イーサネットおよびデータ ケーブル: 正確な撚り長さと逆撚り制御により、ペア間で安定した電気特性が維持されます。
- 自動車配線: 階層サプライヤーとしての資格を得るには、バッチのトレーサビリティと低い欠陥率が必要です。
- マルチペア制御ケーブル: デジタル張力制御により、クロストーク障害の原因となるペアの長さの変動を防ぎます。
データ ケーブルの製造業者にとって、この 3 本撚り機は 1 回のパスで 3 本のツイストペアを製造できるため、同じ自動張力制御を維持しながら床面積と労力を削減できるため、注目する価値があります。
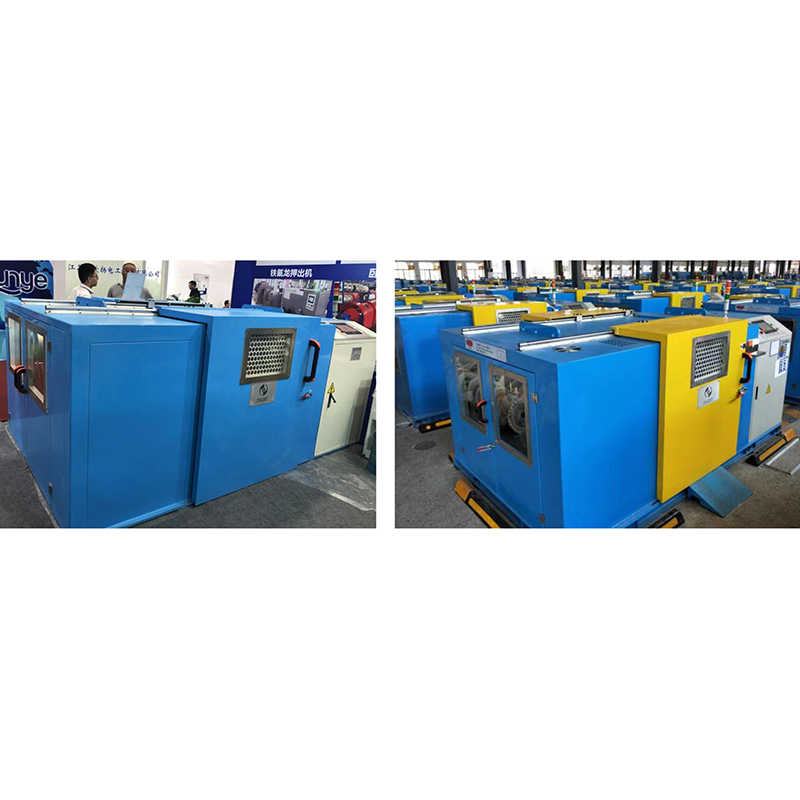 高速LANケーブル製造用3本撚り機 この機械は 1 回のパスで 3 つのツイストペアを生成し、自動張力制御を維持しながら床面積と労力を削減します。トリプル ピッチと ±2% 以内のサーボ電子ピッチ精度により、CAT5E、CAT6、CAT7 ケーブル メーカーに実用的に適合します。 製品を見る→
私たちのを参照してください ケーブル撚り機の製品範囲 プラットフォームを指揮者のポートフォリオに適合させます。
よくある質問
ケーブル プラントのエンジニアや生産マネージャーからよく聞かれる購入に関する最も一般的な質問を以下に示します。
ロボット撚り機と通常の撚り機の違いは何ですか?
ロボット撚り機は、サーボ、センサー、プログラマブル ロジックを通じて、リールの交換、張力調整、プロセスのセットアップなど、繰り返し行われる手動作業の少なくとも 1 つを自動化しますが、通常の撚り機では、運転のたびにオペレーターがこれらの作業を手動で実行する必要があります。
ロボット撚線機は細いワイヤーを通すことができますか?
はい。ただし、ワイヤ直径の下限と張力制御の分解能を確認する必要があります。細いワイヤには、張力フィードバックが 100 g 未満で正確に維持されるように、測定範囲が狭いロードセルが必要です。すべてのマシン仕様が細い導体にとって意味があるわけではありません。
ロボット撚り機にはどれくらいの床面積が必要ですか?
機械の設置面積は通常、従来のストランダーと同様ですが、自動リール保管場所とロボットハンドリングセルにより、クリール端で 2 ~ 4 メートル追加されます。レイアウト図を要求し、メンテナンス用のアクセスのための通路スペースを確認してください。
ロボット座礁者にはどのようなメンテナンスが必要ですか?
サーボ モーターとロード セルは機械的摩耗を軽減しますが、電気的なメンテナンスは増加します。張力センサーの年次再校正、ロボット グリッパーの定期的な清掃、およびソフトウェアのバックアップを計画します。全体として、計画されたメンテナンス時間は機械ブレーキ機械よりも短くなります。
最終的な推奨事項
ほとんどのケーブル メーカーにとって、問題はより線を自動化するかどうかではなく、いつ、どのくらいの容量で自動化するかということです。最大規模の繰り返し導体構造から開始し、保証された性能数値を書面でリクエストし、モデルにコミットする前に独自のワイヤで有料トライアルを実行します。
ロボットケーブル撚り線機は、生産構成が安定し、品質要件が厳しく、労働力がボトルネックになっている場合に最も早く元が取れます。まさに今日のロボットケーブル、データケーブル、自動車用ケーブル工場の状況です。